


ПРОЕКТИ С ТЕХНИЧЕСКИ УНИВЕРСИТЕТ
„Прототипиране и валидация на антропоморфна кинематична структура с повече от 40 степени на свобода за постпроцесиране след механично рязане на неподвижни направляващи колони на спирална камера“
Проекта е реализиран за Технически Университет - София през 2026 година.
„Прототипиране и валидация на антропоморфна кинематична структура с повече от 40 степени на свобода за постпроцесиране след механично рязане на неподвижни направляващи колони на спирална камера“
За да бъде реализирана заложената задача, първоначално е направено мащабно проучване, относно автоматизацията на заваръчни процеси и процеси по механична обработка в тесни пространства. На база на това проучване са обосновани конкретните инженерни решения, използвани при прототипирането и валидацията на процеса на постпроцесиране след механично рязане на неподвижни направляващи колони на спирална камера.
В съвременната тежка промишленост и хидроенергетиката, поддръжката и ремонтът на масивни съоръжения често са ограничени от геометрията на самата работна среда. Проучването във връза с автоматизация на заваръчни процеси и процеси по механична обработка в тесни пространства поставя фундаменталните концептуални и технологични основи за решаването на тези проблеми. То дефинира критичните предизвикателства, свързани с ограниченото пространство, нуждата от висока прецизност при работа „на терен“ (in-situ) и необходимостта от минимизиране на човешкия фактор в опасни или труднодостъпни зони чрез внедряване на специализирани роботизирани системи.
Докато теоретичната рамка анализира общите принципи за навигация и обработка в стеснени обеми, тук фокусът се стеснява до една от най-сложните и критични инженерни задачи в сектора – постпроцесирането след механично рязане на неподвижни направляващи колони на спирална камера. Тази операция изисква не просто автоматизация, а изключително гъвкав подход, тъй като геометрията на спиралната камера налага екстремни пространствени ограничения, където конвенционалните индустриални роботи са неприложими.
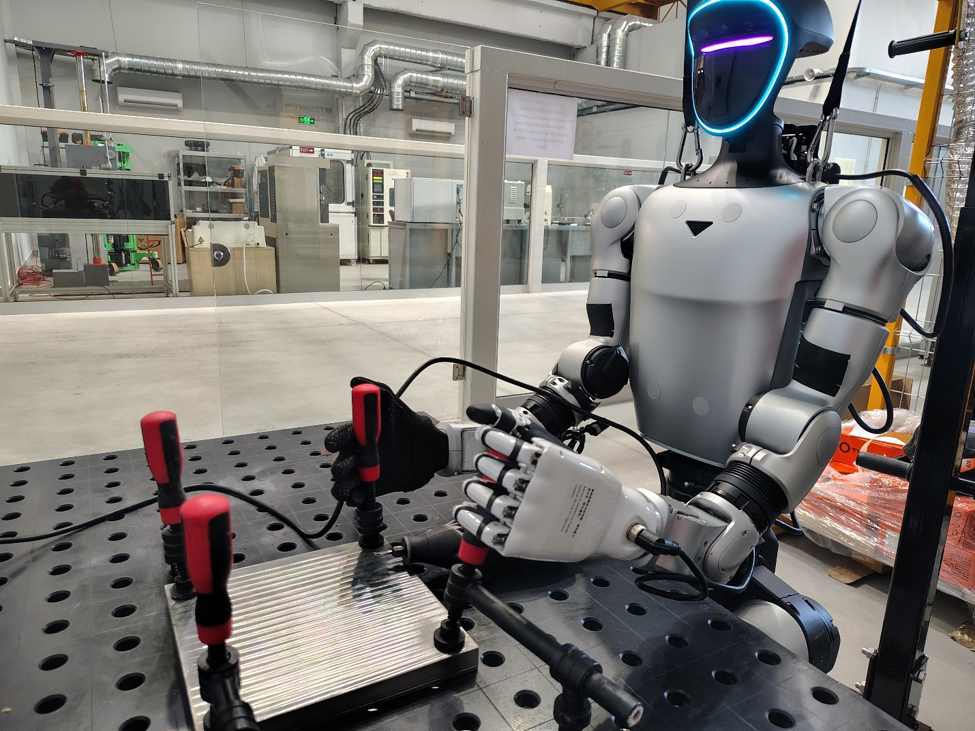
За да се реализират целите, заложени в проучването за автоматизация в тесни пространства, в този проект се разглежда внедряването на антропоморфна кинематична структура с повече от 40 степени на свобода. Изборът на система с толкова висока степен на излишък (redundancy) е технологичният отговор на предизвикателствата, идентифицирани в предварителното изследване. Чрез предложената структура се постига безпрецедентна маневреност и адаптивност на работния орган, позволявайки заобикаляне на препятствия в затворени пространства.
Реализирането на подобен вид задачи, може де се извърши с индустриални универсални или колоборативни роботи, но едно от най-добрите решения е изпшолзването на хоманоиден робот, снабден със съответните специалиозирани инструменти.